I-BOR
Artık i-Bor yok!!! :( Yönetmelikler gereği 5 Mayıs 2025 itibarıyla BİLSEM ile ilişiğim kesilerek Robotik Kodlama Atölyem kapatıldı.Ne zorluklarla, ilmek ilmek, satır satır işlediğimiz bir projemiz daha burada sona erdi. Emeği geçmeyenlerden, Emeği hiçe sayanlardan Allah razı olmasın. Ne diyeyim??? Bir ''bu kadar da olmaz!!'' ı daha yaşıyoruz. Bu ne ilk, ne de son olacak...
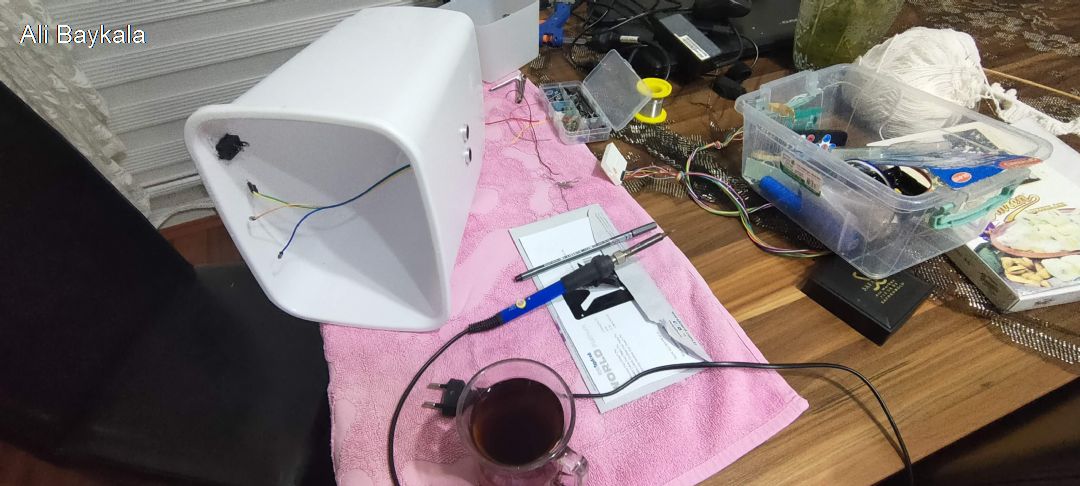
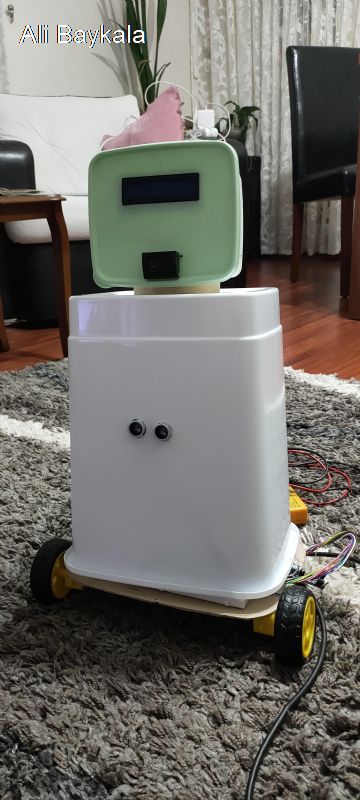
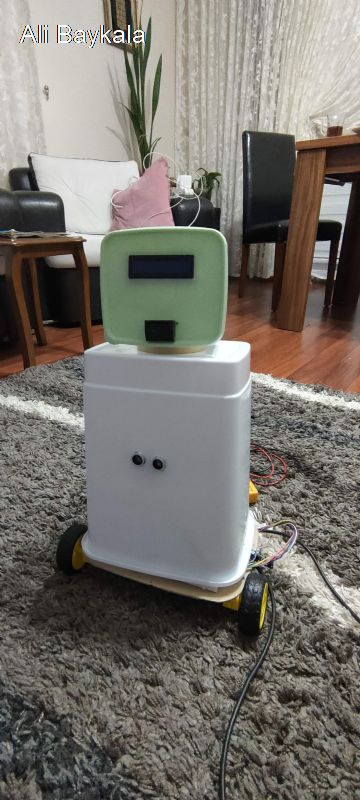
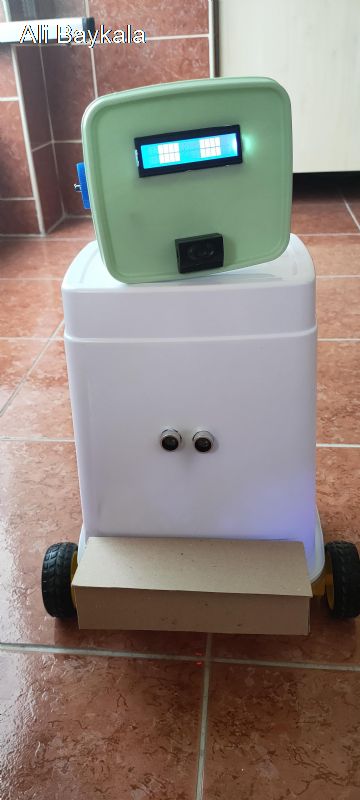
I-BOR sadece benim değil, 9 öğrencimin birlikte kurguladığı, satır satır kodladığı bir proje idi. Başını sağa sola çevirmesi, yaklaşım sensörleri, motor hareketleri, göz hareketleri, çıkardığı sesler, yaktığı ışıklar, engel sensörü, çöp kutusu hepsi ama hepsi ayrı bir öğrencim tarafından kodlandı. Benim işim ise sadece onları birleştirmek oldu. Günümüz yapay zeka içeriklerinde belki basiy bir kodlama, ama bu kurgunun ve tüm hareketlerin düşünülmesi ve koda dökülmesi yeni öğrenen 7-10 yaşındaki bir çocuk için devrim niteliğinde bir gelişme idi. Birleştirmezden önce her kodu tek tek fiziksel olarak sınadık. Daha sonra kullanılacak malzemeler (ki zor bir süreçti) temin edildi. Birleştirme işi için meraklı 18 göz ile birlikte çalıştık. Baş kısmının yerleştirilmesi ve hareket panelinin toplanması ise tam bir kablo savaşıydı. Ama yaptık. Sınıfta gezinen ve yaklaşanı algıladığında o yöne bakarak çeşitli hareketler yapan, gözleri ile o tarafa bakan bir robotumuz oldu. Hele engel olmak için önüne geçen öğrencilerimin eğlencesini görmeniz gerekirdi.
Neyse... Yine bir çöp proje daha. Çok emek verseniz de vizyonun sizi anlayanlar kadar olduğunu bir kez daha öğrenmiş olmanın heykeli gibi duruyor I-BOR Safranbolu Bilim ve Sanat Merkezinde..
#include wire.h
#include liquidcrystal_i2c.h
#include servo.h
// LCD Ayarları
LiquidCrystal_I2C lcd(0x27, 16, 2);
// Pin Tanımları
const int baslangicButonuPin = 2;
const int copUltrasonikEchoPin = 3;
const int copUltrasonikTrigPin = 4;
const int copKapakServoPin = 5;
const int buzzerPin = 6;
const int irSensorPin = 7;
const int lambaKontrolPin = 8;
const int boyunServoPin = 9;
const int motorBaslatmaPin = 10;
const int motorYonKontrolPin = 11;
const int kirmiziLedPin = 12;
const int maviLedPin = 13;
const int isikSensorPin = A0;
const int irSagPin = A1;
const int irSolPin = A2;
const int rfGirisPin = A3;
//A4 ve A5 pinleri LCD ekran I2C için kullanılıyor.
// Motor Kontrol Ayarları
const unsigned long ileriSurmeSuresi = 5000;
const unsigned long geriSurmeSuresi = 200;
const unsigned long dugmeSiciramaEngellemeSuresi = 50;
unsigned long motorHareketBaslangicZamani = 0;
unsigned long sonButonBasmaZamani = 0;
//Göz haeket fonksiyonları
unsigned long gozKirpmaBaslangic = 3;
unsigned long gozKirpmaSure = random(50, 451); // İlk rastgele aralık
int gozKirpmaSayac = 0;
int toplamGozKirpma = 6; // Kaç defa kırpacak?
bool gozAcik = true;
bool gozAnimasyonBasladi = false;
int gozDurum = 0; // 0: Hazır, 1: Animasyon Başladı
// Göz Durumları
enum GozDurumu { GOZ_ORTA, GOZ_SOL, GOZ_SAG };
GozDurumu aktifGoz = GOZ_ORTA; // Başlangıçta ortada baksın
// Genel Değişkenler
volatile bool sistemAktif = false;
// Servo Nesneleri
Servo copKapakServo;
Servo boyunServo;
// Boyun Hareketi Değişkenleri
unsigned long boyunHareketZamanlayici = 0;
const unsigned long boyunHareketAraligi = 15000;
byte boyunPozisyonIndex = 0;
int boyunPozisyonlari[] = {60, 120, 90}; // Boyun pozisyonları (sağ, sol, orta)
// Yumuşak Geçiş Değişkenleri
int hedefBoyunAci = 90;
int suankiBoyunAci = 90;
unsigned long oncekiBoyunHareketZamani = 0;
const long boyunHareketAdimAraligi = 5; // Hareket adımları arasındaki milisaniye
// Melodi Ayarları
//Birinci Notalar
int melodi1Notlari[] = {440, 554, 659}; // A4, C#5, E5
int melodi1Sureleri[] = {200, 200, 400};
byte melodi1Boyutu = 3;
//İkinci Notalar
int melodi2Notlari[] = {
440, 523, 587, 659};
int melodi2Sureleri[] = {
125, 125, 125, 250};
byte melodi2Boyutu = 4;unsigned long oncekiNotaZamani = 0;
byte notaIndex = 0;
bool melodiCaliniyor = false;
//Polis çakar Işığı Başlangıç
const long cakarAraligi = 40;
const byte tekrarSayisi = 5; // Tekrar sayısını burada tanımlıyoruz
unsigned long oncekiCakarZamani = 0;
byte cakarAdimi = 0;
byte tekrarSayaci = 0;
bool cakarAktif = false;
void setup() {
Serial.begin(9600);
// LCD Başlatma
lcd.init();
lcd.backlight(); // LCD arka ışığını aç
lcd.setCursor(0, 0);
// Pin Modları
pinMode(baslangicButonuPin, INPUT_PULLUP);
pinMode(copUltrasonikTrigPin, OUTPUT);
pinMode(copUltrasonikEchoPin, INPUT);
copKapakServo.attach(copKapakServoPin);
copKapakServo.write(0); // Başlangıçta kapalı
pinMode(buzzerPin, OUTPUT);
pinMode(irSensorPin, INPUT);
pinMode(lambaKontrolPin, OUTPUT);
boyunServo.attach(boyunServoPin);
boyunServo.write(suankiBoyunAci); // Başlangıç pozisyonu
pinMode(motorBaslatmaPin, OUTPUT);
pinMode(motorYonKontrolPin, OUTPUT);
pinMode(kirmiziLedPin, OUTPUT);
pinMode(maviLedPin, OUTPUT);
pinMode(isikSensorPin, INPUT);
pinMode(irSagPin, INPUT);
pinMode(irSolPin, INPUT);
pinMode(rfGirisPin, INPUT);
digitalWrite(motorBaslatmaPin, LOW);
digitalWrite(motorYonKontrolPin, LOW);
// Interrupt (Sistem Açma/Kapama Butonu)
attachInterrupt(digitalPinToInterrupt(baslangicButonuPin), toggleSistem, FALLING);
// Karşılama mesajı (Öğrenciler için daha açıklayıcı)
melodiCal(2); // Sistem başladı melodi çal..
lcd.setCursor(0, 0);
lcd.print("MERHABA!!!");
lcd.setCursor(0, 1);
lcd.print("BEN i-BOR :)");
delay(2000);
lcd.clear();
// Bilgi mesajı (Öğrenciler için daha açıklayıcı)
lcd.setCursor(0, 0);
lcd.print("HAZIRSAK LUTFEN");
lcd.setCursor(0, 1);
lcd.print("C TUSUNA BAS!!");
delay(2000);
lcd.clear();
}
void loop() {
if (!sistemAktif) {
return; // Sistem aktif değilse hiçbir işlem yapma
}
butonlariOku();
motorKontrol();
// Seri Monitör Bilgileri (Öğrenciler için takip kolaylığı)
Serial.print("Isik: "); Serial.println(analogRead(isikSensorPin));
Serial.print("Sag IR: "); Serial.println(digitalRead(irSagPin));
Serial.print("Sol IR: "); Serial.println(digitalRead(irSolPin));
// Boyun Hareketi Kontrolü
boyunHareketiKontrol();
// Göz Hareketi Kontrolü
gozHareketKontrol();
// Çöp Kutusu Kontrolü
copKutusuKontrol();
// Işık Kontrolü
isikKontrol();
// delay(1250); // Daha kısa gecikme daha hızlı tepki
}
// ------ FONKSİYONLAR ------
// Sistem Açma/Kapama Fonksiyonu
void toggleSistem() {
static unsigned long sonBasmaZamani = 0;
if (millis() - sonBasmaZamani > 200) {
sistemAktif = !sistemAktif;
sonBasmaZamani = millis();
Serial.println(sistemAktif ? "Sistem AKTIF" : "Sistem PASIF");
if (!sistemAktif) {
polisCakarIsigi(false); // Sistem kapanınca çakarları kapat
noTone(buzzerPin); // Sistem kapanınca melodiyi durdur
}
}
}
void gozkirp(int adet, int bekleme) {
for (int i = 0; i < adet; i++) {
lcd.noDisplay();
delay(bekleme);
lcd.display();
delay(bekleme);
}
}
void sagabak() {
if (!gozAnimasyonBasladi) {
// İlk seferde gözü çiziyoruz
for (int i = 4; i < 8; i++) {
lcd.setCursor(i, 0);
lcd.write(255);
lcd.setCursor(i, 1);
lcd.write(255);
}
for (int i = 12; i < 16; i++) {
lcd.setCursor(i, 0);
lcd.write(255);
lcd.setCursor(i, 1);
lcd.write(255);
}
gozKirpmaBaslangic = millis();
gozKirpmaSayac = 0;
gozAnimasyonBasladi = true;
gozAcik = true;
}
if (gozAnimasyonBasladi) {
if (millis() - gozKirpmaBaslangic >= gozKirpmaSure) {
gozKirpmaBaslangic = millis();
gozKirpmaSure = random(50, 451); // Her kırpmada yeni rastgele süre
if (gozAcik) {
lcd.noDisplay();
gozAcik = false;
} else {
lcd.display();
gozAcik = true;
gozKirpmaSayac++;
}
if (gozKirpmaSayac >= toplamGozKirpma) {
lcd.display();
lcd.clear();
gozAnimasyonBasladi = false;
}
}
}
}
void solabak() {
if (!gozAnimasyonBasladi) {
for (int i = 0; i < 4; i++) {
lcd.setCursor(i, 0);
lcd.write(255);
lcd.setCursor(i, 1);
lcd.write(255);
}
for (int i = 8; i < 12; i++) {
lcd.setCursor(i, 0);
lcd.write(255);
lcd.setCursor(i, 1);
lcd.write(255);
}
gozKirpmaBaslangic = millis();
gozKirpmaSayac = 0;
gozAnimasyonBasladi = true;
gozAcik = true;
}
if (gozAnimasyonBasladi) {
if (millis() - gozKirpmaBaslangic >= gozKirpmaSure) {
gozKirpmaBaslangic = millis();
gozKirpmaSure = random(50, 451); // Her kırpmada yeni rastgele süre
if (gozAcik) {
lcd.noDisplay();
gozAcik = false;
} else {
lcd.display();
gozAcik = true;
gozKirpmaSayac++;
}
if (gozKirpmaSayac >= toplamGozKirpma) {
lcd.display();
lcd.clear();
gozAnimasyonBasladi = false;
}
}
}
}
void ortabak() {
if (!gozAnimasyonBasladi) {
for (int i = 2; i < 6; i++) {
lcd.setCursor(i, 0);
lcd.write(255);
lcd.setCursor(i, 1);
lcd.write(255);
}
for (int i = 10; i < 14; i++) {
lcd.setCursor(i, 0);
lcd.write(255);
lcd.setCursor(i, 1);
lcd.write(255);
}
gozKirpmaBaslangic = millis();
gozKirpmaSayac = 0;
gozAnimasyonBasladi = true;
gozAcik = true;
}
if (gozAnimasyonBasladi) {
if (millis() - gozKirpmaBaslangic >= gozKirpmaSure) {
gozKirpmaBaslangic = millis();
gozKirpmaSure = random(50, 451); // Her kırpmada yeni rastgele süre
if (gozAcik) {
lcd.noDisplay();
gozAcik = false;
} else {
lcd.display();
gozAcik = true;
gozKirpmaSayac++;
}
if (gozKirpmaSayac >= toplamGozKirpma) {
lcd.display();
lcd.clear();
gozAnimasyonBasladi = false;
}
}
}
}
// Gözlerin kontrolü
void gozHareketKontrol() {
switch (aktifGoz) {
case GOZ_ORTA:
ortabak();
break;
case GOZ_SOL:
solabak();
break;
case GOZ_SAG:
sagabak(); // millis uyumlu, engellemeyen
break;
}
}
// Boyun Hareketi Kontrol (ir ve Döngüsel) - YUMUŞATILMIŞ
void boyunHareketiKontrol() {
unsigned long suan = millis();
bool irSagAktif = (digitalRead(irSagPin) == LOW);
bool irSolAktif = (digitalRead(irSolPin) == LOW);
if (irSagAktif) {
hedefBoyunAci = boyunPozisyonlari[0]; // Sağa bak hedefi ayarla
aktifGoz = 1; // GOZ_SAG olarak tanımladıysanız onu kullanın
melodiCal(1); // Yaklaşan var melodi çal.. (burada veya loop içinde başka bir yerde çağrılabilir)
polisCakarIsigi(true); //(burada veya loop içinde başka bir yerde çağrılabilir)
boyunHareketZamanlayici = suan;
boyunPozisyonIndex = 0;
} else if (irSolAktif) {
hedefBoyunAci = boyunPozisyonlari[1]; // Sola bak hedefi ayarla
aktifGoz = 2; // GOZ_SOL olarak tanımladıysanız onu kullanın
melodiCal(1);
polisCakarIsigi(true);
boyunHareketZamanlayici = suan;
boyunPozisyonIndex = 1;
} else {
aktifGoz = 0; // GOZ_ORTA olarak tanımladıysanız onu kullanın
// polisCakarIsigi(false);
if (suan - boyunHareketZamanlayici >= boyunHareketAraligi) {
boyunHareketZamanlayici = suan;
boyunPozisyonIndex = (boyunPozisyonIndex + 1) % 3;
hedefBoyunAci = boyunPozisyonlari[boyunPozisyonIndex]; // Döngüsel hareket hedefi ayarla
}
}
// Hedef açıya doğru yumuşak geçiş
if (suan - oncekiBoyunHareketZamani >= boyunHareketAdimAraligi) {
oncekiBoyunHareketZamani = suan;
if (suankiBoyunAci < hedefBoyunAci) {
suankiBoyunAci++;
boyunServo.write(suankiBoyunAci);
} else if (suankiBoyunAci > hedefBoyunAci) {
suankiBoyunAci--;
boyunServo.write(suankiBoyunAci);
}
}
}
// Işık Sensörü Kontrol Fonksiyonu
void isikKontrol() {
int isikSeviyesi = analogRead(isikSensorPin);
digitalWrite(lambaKontrolPin, isikSeviyesi < 70 ? HIGH : LOW);
Serial.print("Gece Modu: "); Serial.println(isikSeviyesi > 70 ? "AKTIF" : "PASIF");
}
// Mesafe Ölçme Fonksiyonu (Ultrasonik Sensör)
int mesafeOlc() {
digitalWrite(copUltrasonikTrigPin, LOW);
delayMicroseconds(2);
digitalWrite(copUltrasonikTrigPin, HIGH);
delayMicroseconds(10);
digitalWrite(copUltrasonikTrigPin, LOW);
return pulseIn(copUltrasonikEchoPin, HIGH) * 0.034 / 2;
}
// Çöp Kutusu Kontrol Fonksiyonu
void copKutusuKontrol() {
int mesafe = mesafeOlc();
static bool kapakAcik = false;
static unsigned long kapakKapanmaZamani = 0;
Serial.print("Cop Mesafesi: "); Serial.println(mesafe);
//20 cm yaklaştığında çöpü aç
if (mesafe < 20 && !kapakAcik) {
copKapakServo.write(90);
kapakAcik = true;
kapakKapanmaZamani = millis();
Serial.println("KAPAK ACILDI");
melodiCal(2); // Çöp kutusu açılınca melodi
lcd.clear();
lcd.print("Tesekkur Ederim!!!");
lcd.setCursor(0, 1);
lcd.print("Sevgiler :)");
delay(4000); // Öğrenciler için mesajı görme süresi (isteğe bağlı)
lcd.clear();
}
if (kapakAcik && millis() - kapakKapanmaZamani > 3000) {
copKapakServo.write(0);
kapakAcik = false;
//Serial.println("KAPAK KAPANDI");
}
}
// Motor Kontrol Fonksiyonu
void motorKontrol() {
if (digitalRead(motorBaslatmaPin) == HIGH) { // Motor başlatma pini yüksekse
if (digitalRead(motorYonKontrolPin) == HIGH) { // Yön pini yüksekse (geri)
if (millis() - motorHareketBaslangicZamani >= geriSurmeSuresi) {
durdur();
Serial.println("Geri süresi doldu!");
}
} else { // Yön pini düşükse (ileri)
if (millis() - motorHareketBaslangicZamani >= ileriSurmeSuresi) {
durdur();
Serial.println("İleri süresi doldu!");
}
}
}
}
// RF Butonlarını Okuma Fonksiyonu
void butonlariOku() {
// IR Sensörü (ÖNCELİK - Tehlikeyi Algıla!)
if (digitalRead(irSensorPin) == LOW) {
durdur();
geri();
return;
}
// Düğme sıçramalarını engellemek için bekle
if (millis() - sonButonBasmaZamani < dugmeSiciramaEngellemeSuresi) return;
int rfDegeri = analogRead(rfGirisPin);
Serial.print("RF Değeri: "); Serial.println(rfDegeri);
if (rfDegeri >= 230 && rfDegeri < 260) {
ileri();
sonButonBasmaZamani = millis();
} else if (rfDegeri >= 200 && rfDegeri < 229) {
geri();
sonButonBasmaZamani = millis();
} else if (rfDegeri >= 20 && rfDegeri < 50) {
durdur();
sonButonBasmaZamani = millis();
}
}
// İleri Hareket Fonksiyonu
void ileri() {
digitalWrite(motorBaslatmaPin, HIGH);
digitalWrite(motorYonKontrolPin, LOW);
motorHareketBaslangicZamani = millis();
Serial.println("İLERİ HAREKET!");
}
// Geri Hareket Fonksiyonu
void geri() {
digitalWrite(motorYonKontrolPin, HIGH);
digitalWrite(motorBaslatmaPin, HIGH);
motorHareketBaslangicZamani = millis();
Serial.println("GERİ ÇEKİLİYOR!");
}
// Motor Durdurma Fonksiyonu
void durdur() {
digitalWrite(motorBaslatmaPin, LOW);
digitalWrite(motorYonKontrolPin, LOW);
motorHareketBaslangicZamani = 0;
Serial.println("DURDURULDU!");
}
void melodiCal(int melodiSecimi) {
int *notalar;
int *sureler;
byte boyut;
if (melodiSecimi == 1) {
notalar = melodi1Notlari;
sureler = melodi1Sureleri;
boyut = melodi1Boyutu;
} else if (melodiSecimi == 2) {
notalar = melodi2Notlari;
sureler = melodi2Sureleri;
boyut = melodi2Boyutu;
} else {
noTone(buzzerPin); // Geçersiz seçimde sesi kapat
return;
}
unsigned long suan = millis();
static unsigned long oncekiNotaZamani = 0;
static byte notaIndex = 0;
static bool melodiCaliniyor = false;
static int aktifMelodi = 0;
if (melodiSecimi != aktifMelodi) { // Yeni melodi seçildiyse sıfırla
melodiCaliniyor = false;
notaIndex = 0;
aktifMelodi = melodiSecimi;
}
if (boyut > 0) {
if (!melodiCaliniyor) {
melodiCaliniyor = true;
oncekiNotaZamani = suan;
tone(buzzerPin, notalar[notaIndex], sureler[notaIndex]);
} else {
if (suan - oncekiNotaZamani >= sureler[notaIndex]) {
notaIndex++;
if (notaIndex < boyut) {
oncekiNotaZamani = suan;
tone(buzzerPin, notalar[notaIndex], sureler[notaIndex]);
} else {
noTone(buzzerPin);
melodiCaliniyor = false;
notaIndex = 0;
aktifMelodi = 0; // Çalma bitti, aktif melodi sıfırla
}
}
}
} else {
noTone(buzzerPin);
melodiCaliniyor = false;
notaIndex = 0;
aktifMelodi = 0;
}
}
// Polis Çakar Işığı Kontrol Fonksiyonu
// Polis Çakar Işığı Kontrol Fonksiyonu (Engellemeyen, Tek Fonksiyon, Tekrarlı)
void polisCakarIsigi(bool aktif) {
unsigned long suan = millis();
if (aktif) {
if (!cakarAktif) {
cakarAktif = true;
oncekiCakarZamani = suan;
cakarAdimi = 0;
tekrarSayaci = 0; // Tekrar sayacını başlat
}
if (cakarAktif) {
if (suan - oncekiCakarZamani >= cakarAraligi) {
oncekiCakarZamani = suan;
switch (cakarAdimi) {
case 0: digitalWrite(kirmiziLedPin, HIGH); break;
case 1: digitalWrite(kirmiziLedPin, LOW); break;
case 2: digitalWrite(kirmiziLedPin, HIGH); break;
case 3: digitalWrite(kirmiziLedPin, LOW); break;
case 4: digitalWrite(kirmiziLedPin, HIGH); break;
case 5: digitalWrite(kirmiziLedPin, LOW); break; // Kırmızı tamamlandı
case 6: digitalWrite(maviLedPin, HIGH); break;
case 7: digitalWrite(maviLedPin, LOW); break;
case 8: digitalWrite(maviLedPin, HIGH); break;
case 9: digitalWrite(maviLedPin, LOW); break;
case 10: digitalWrite(maviLedPin, HIGH); break;
case 11: digitalWrite(maviLedPin, LOW); break;
case 12: digitalWrite(maviLedPin, HIGH); break;
case 13: digitalWrite(maviLedPin, LOW); break; // Mavi tamamlandı
case 14: // Bir tekrar tamamlandı
tekrarSayaci++;
if (tekrarSayaci < tekrarSayisi) {
cakarAdimi = 0; // Yeni tekrar başlat
} else {
cakarAktif = false; // Tüm tekrarlar tamamlandı
}
break;
}
cakarAdimi++;
}
}
} else {
cakarAktif = false;
digitalWrite(kirmiziLedPin, LOW);
digitalWrite(maviLedPin, LOW);
cakarAdimi = 0;
tekrarSayaci = 0;
}
}